(一)背景介绍
随着科技的不断进步,机器人技术在工业和服务领域扮演着越来越重要的角色。传统的轮式机器人虽然在某些场景中表现出色,但在复杂、狭窄或需要精确操作的环境下存在局限性。因此,本研究致力于设计一种高度灵活的双机械臂四转四驱机器人,旨在突破传统机器人的技术瓶颈,提升机器人在多样化任务执行中的适应性和效率。
(二)功能介绍
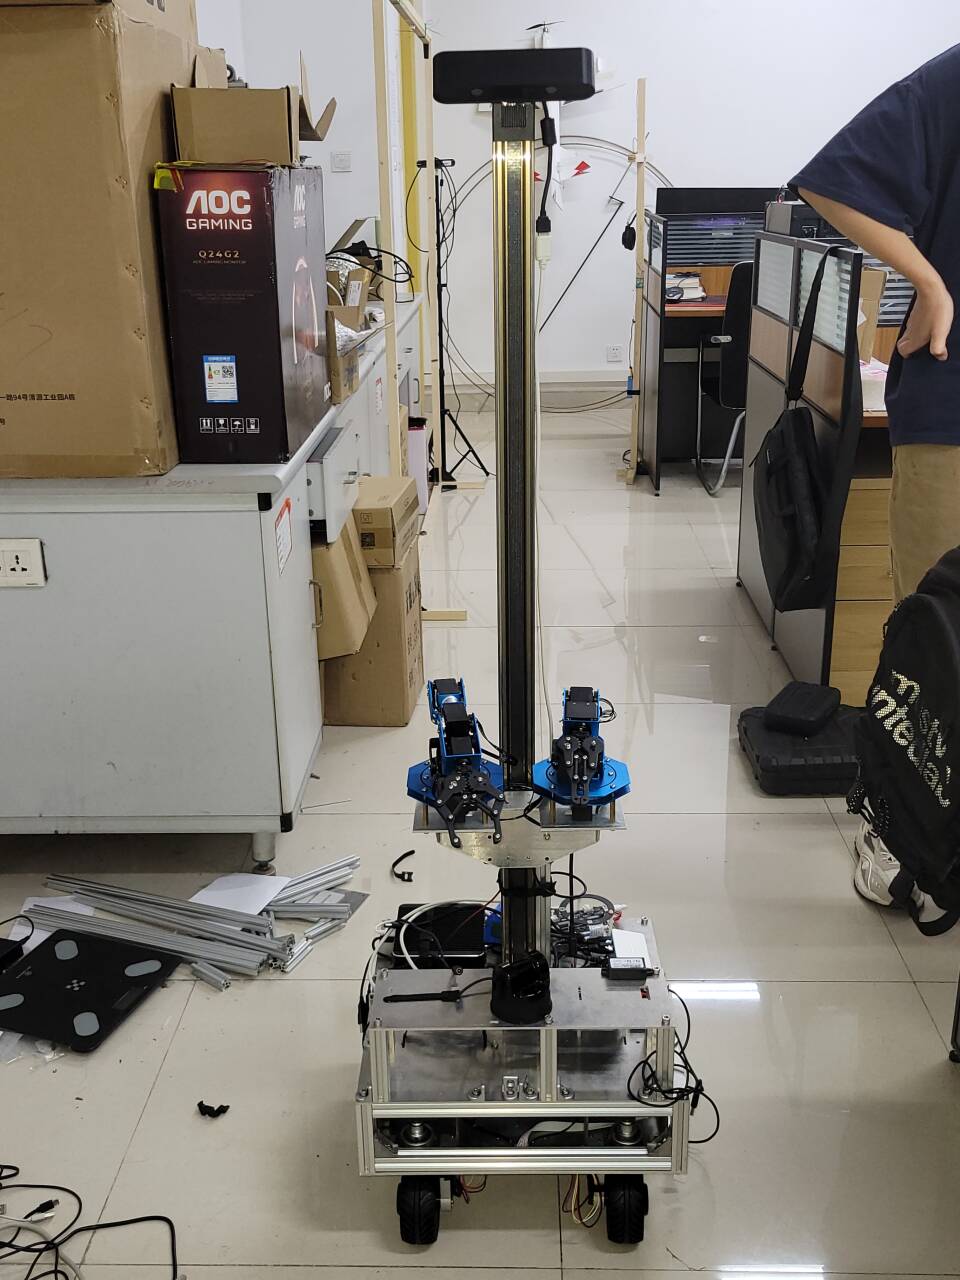
本研究设计了一种高度灵活的双机械臂四转四驱机器人。该机器人的设计突破了传统轮式机器人的局限,通过设计一款四转四驱底盘,显著提升了机器人运动的灵活性以及负载能力。同时搭载双机械臂能够更好的与现实生活进行交互完成更复杂的任务。在任务规划与决策当中,本设计将机器人行为动作抽象出来,在语音自然交互之后,通过大模型对自然语言进行理解并作出决策。利用行为树与大模型的输出结果进行交互,将大模型的决策用于真实行为动作。这包括合理地完成任务下达,比如导航到指定目的地,并实现抓取功能。这一智能控制单元能够通过语音智能交互模块接收并解析用户的复杂指令。利用先进的自然语言处理技术,系统能够理解并执行用户的意图。通过A*算法规划路径,并使用DWA算法对规划的路径进行跟随,控制机器人到达目标区域。底盘的设计采用了四转四驱的运动结构,不仅全向平移能够在狭窄和复杂的环境中灵活调整位置,实现X、Y轴方向上的精确微调,同时能够模拟阿克曼运动学结构进行稳定移动,此外,系统还特别设计了升降滑竿机制,以实现Z轴方向上的精确定位,确保机械臂能够适应不同高度的作业需求。这一机械设计显著提高了系统的灵活性和作业范围。在视觉感知方面,系统采用了高分辨率的结构光深度相机,结合YOLOv8算法通过旭日派X3的BPU进行加速,进行准确的目标检测。通过三维重建技术,系统能够实时获取目标物体的精确空间位置,为机械臂提供准确的抓取点。搭载的机械臂具有5个关节,使得机械臂能够较为灵活的模拟人类的手臂动作。
(三)硬件设计
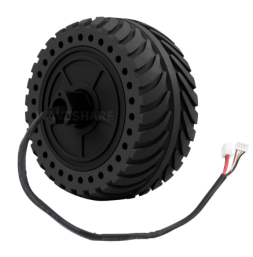
本设计为了能够具有更高精度的导航能力和操控性以及负载能力所以采用独立控制的DDSM115直驱伺服电机方案,DDSM115直驱伺服电机能够单轮承重负载10Kg。额定转矩0.96Nm,额定转速为115rpm。该电机适配的驱动器使用磁场定向控制(FOC)算法,配合电机内置的高精度传感器,达到对电机的精确控制及更好的静音效果。能够根据导航系统的指令精确调整每个车轮的转速和方向,从而实现精确的路径跟踪和灵活的避障能力。
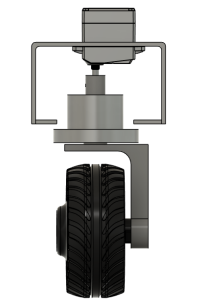
车轮转向舵机采用HTS-35H舵机如图2-2所示。其堵转扭矩可达3.43Nm。精度可达0.2°并支持角度回读。可以提供强大的车轮转向动力以及精确的转动控制。为了使机器人能够更灵活地调整转向角度,从而实现更精确灵活的操控。本设计采用四转四驱的机械结构。自行设计了一款舵轮结构。
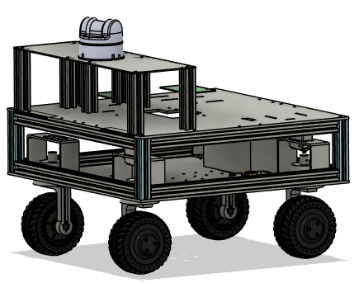
为了使底盘具有更好的通过性与稳定性,将底盘尺寸定为0.4*0.4cm的正方形,采用6061铝合金作为底盘基板,同时使用2020铝型材作为主要框架。增强机器人底盘刚性。
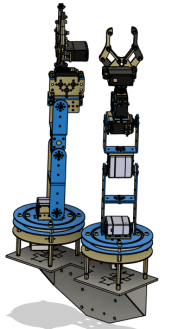
本设计为了能够实现更高精度的操作能力和负载能力,采用独立控制的5轴双机械臂方案。每个机械臂的关节均使用高精度串行舵机,通过先进的控制算法,实现对每个关节的精准控制。这些舵机内置高精度传感器,能够反馈关节位置和速度,从而实现精确的操作。配合Moveit2,能够根据任务需求精确调整每个关节的位置和运动轨迹,从而实现复杂的操作任务和灵活的工作能力。同时自主设计一款支架用以连接升降滑杆。
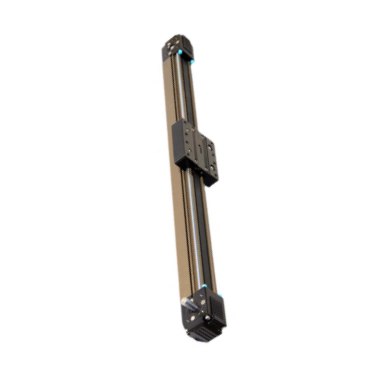
本设计双机械臂夹主物体的重量和支架加滑杆一共约重3~5kg之间,为了确保滑块上下移动的稳定性,选择保持力矩为1.9Nm的57步进电机。如图2-6。为了使机械臂能够抓取更广阔范围的物体,选用的滑杆长1.2m,行程范围1m,精度为0.1mm。导程为72mm。
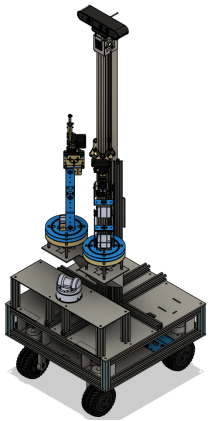
最终整个机器人机械设计3d建模图
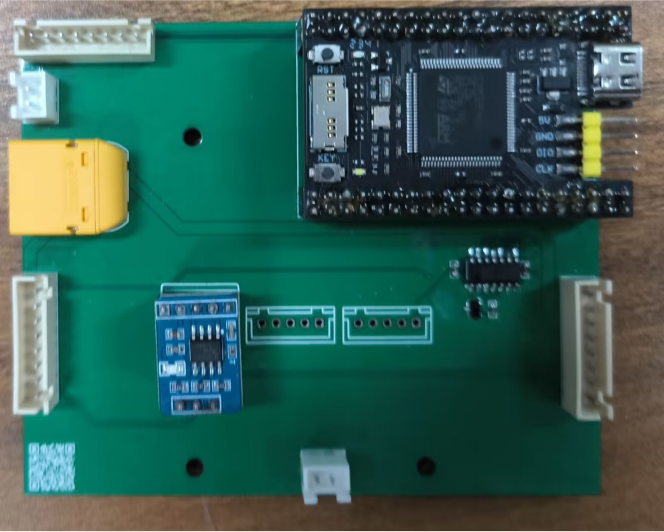
本设计为了能够提供强大的处理能力和可靠的控制性能,采用了STM32F4系列的嵌入式控制器,具体型号为STM32F4VET6。该控制器基于Cortex-M4内核,具有高达168MHz的主频,提供了丰富的外设接口和强大的运算能力,适用于复杂的控制任务。
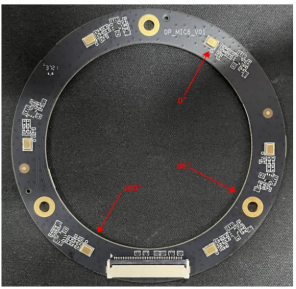
语音模块选用的是M260C环形麦克风阵列
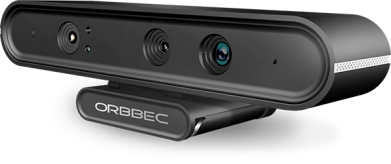
深度相机选用的是奥比中光Astra pro
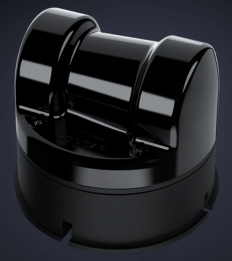
雷达选用的是Unitree的3D激光雷达
(四)软件设计